激光雷达 SLAM 套件使用 fcu_core_v2
实验环境:Windows 11 宿主机,VMware 17.5 Pro 虚拟机,Ubuntu 20.04 LTS。
从 GitHub 获取源码(已完成此步骤时可跳过)
创建工作空间:
mkdir -p ~/ros_ws/src
拉取 fcu_core_v2 和 quadrotor_msgs:
项目 README
修改 launch 文件参数
DRONE_IP:无人机 Mlink 的 IP 地址。channel:1。offboard:false。use_uwb:false。set_goal:true。simple_target:true。
SLAM 套件中,set_goal==true 表示发送 EGO 避障目标点,set_goal==false 表示发送普通非避障目标点。
    <node pkg="fcu_core" type="fcu_bridge_001" name="fcu_bridge_001" output="screen" >
        <remap from="~odometry_001" to="/Odometry"/>
        <remap from="~imu_global_001" to="imu_global_001"/>
        <remap from="~odom_global_001" to="odom_global_001"/>
        <remap from="~path_global_001" to="path_global_001"/>
        <remap from="~path_target_001" to="path_target_001"/>
        <remap from="~goal_001" to="/move_base_simple/goal"/>
        <remap from="~motion_001" to="motion_001"/>
        <remap from="~command" to="/fcu_command/command"/>
        <remap from="~mission_001" to="/fcu_mission/mission_001"/>
        <param name="DRONE_IP" value="192.168.0.201" type="string"/> <!-- 修改为对应无人机 Mlink 的 IP 地址 -->
        <param name="DRONE_PORT" value="333"/>
        <param name="USB_PORT" value="/dev/ttyACM0" type="string"/>
        <param name="BANDRATE" value="460800"/>
        <param name="channel" value="1"/>
        <param name="offboard" value="false" type="bool"/>
        <param name="use_uwb" value="false" type="bool"/> <!-- use_uwb改为false -->
        <param name="set_goal" value="true" type="bool"/> <!-- set_goal改为true -->
        <param name="simple_target" value="true" type="bool"/>
        <param name="odom_init_x" value="0.0"/> <!-- FLU 坐标系 -->
        <param name="odom_init_y" value="0.0"/>
        <param name="odom_init_z" value="0.0"/>
    </node>
系统测试
雷达 SLAM 套件中的定点飞行使用定位系统的全局坐标。RViz 插件中的航点为绝对坐标,须与实际地图和里程计的原点、坐标轴方向一致。飞行前应结合显示位置与实际移动方向进行核对,不能将程序内部转换后的“前、右、上”目标坐标直接作为 RViz 坐标填写。
- 测试 EGO 是否正常启动
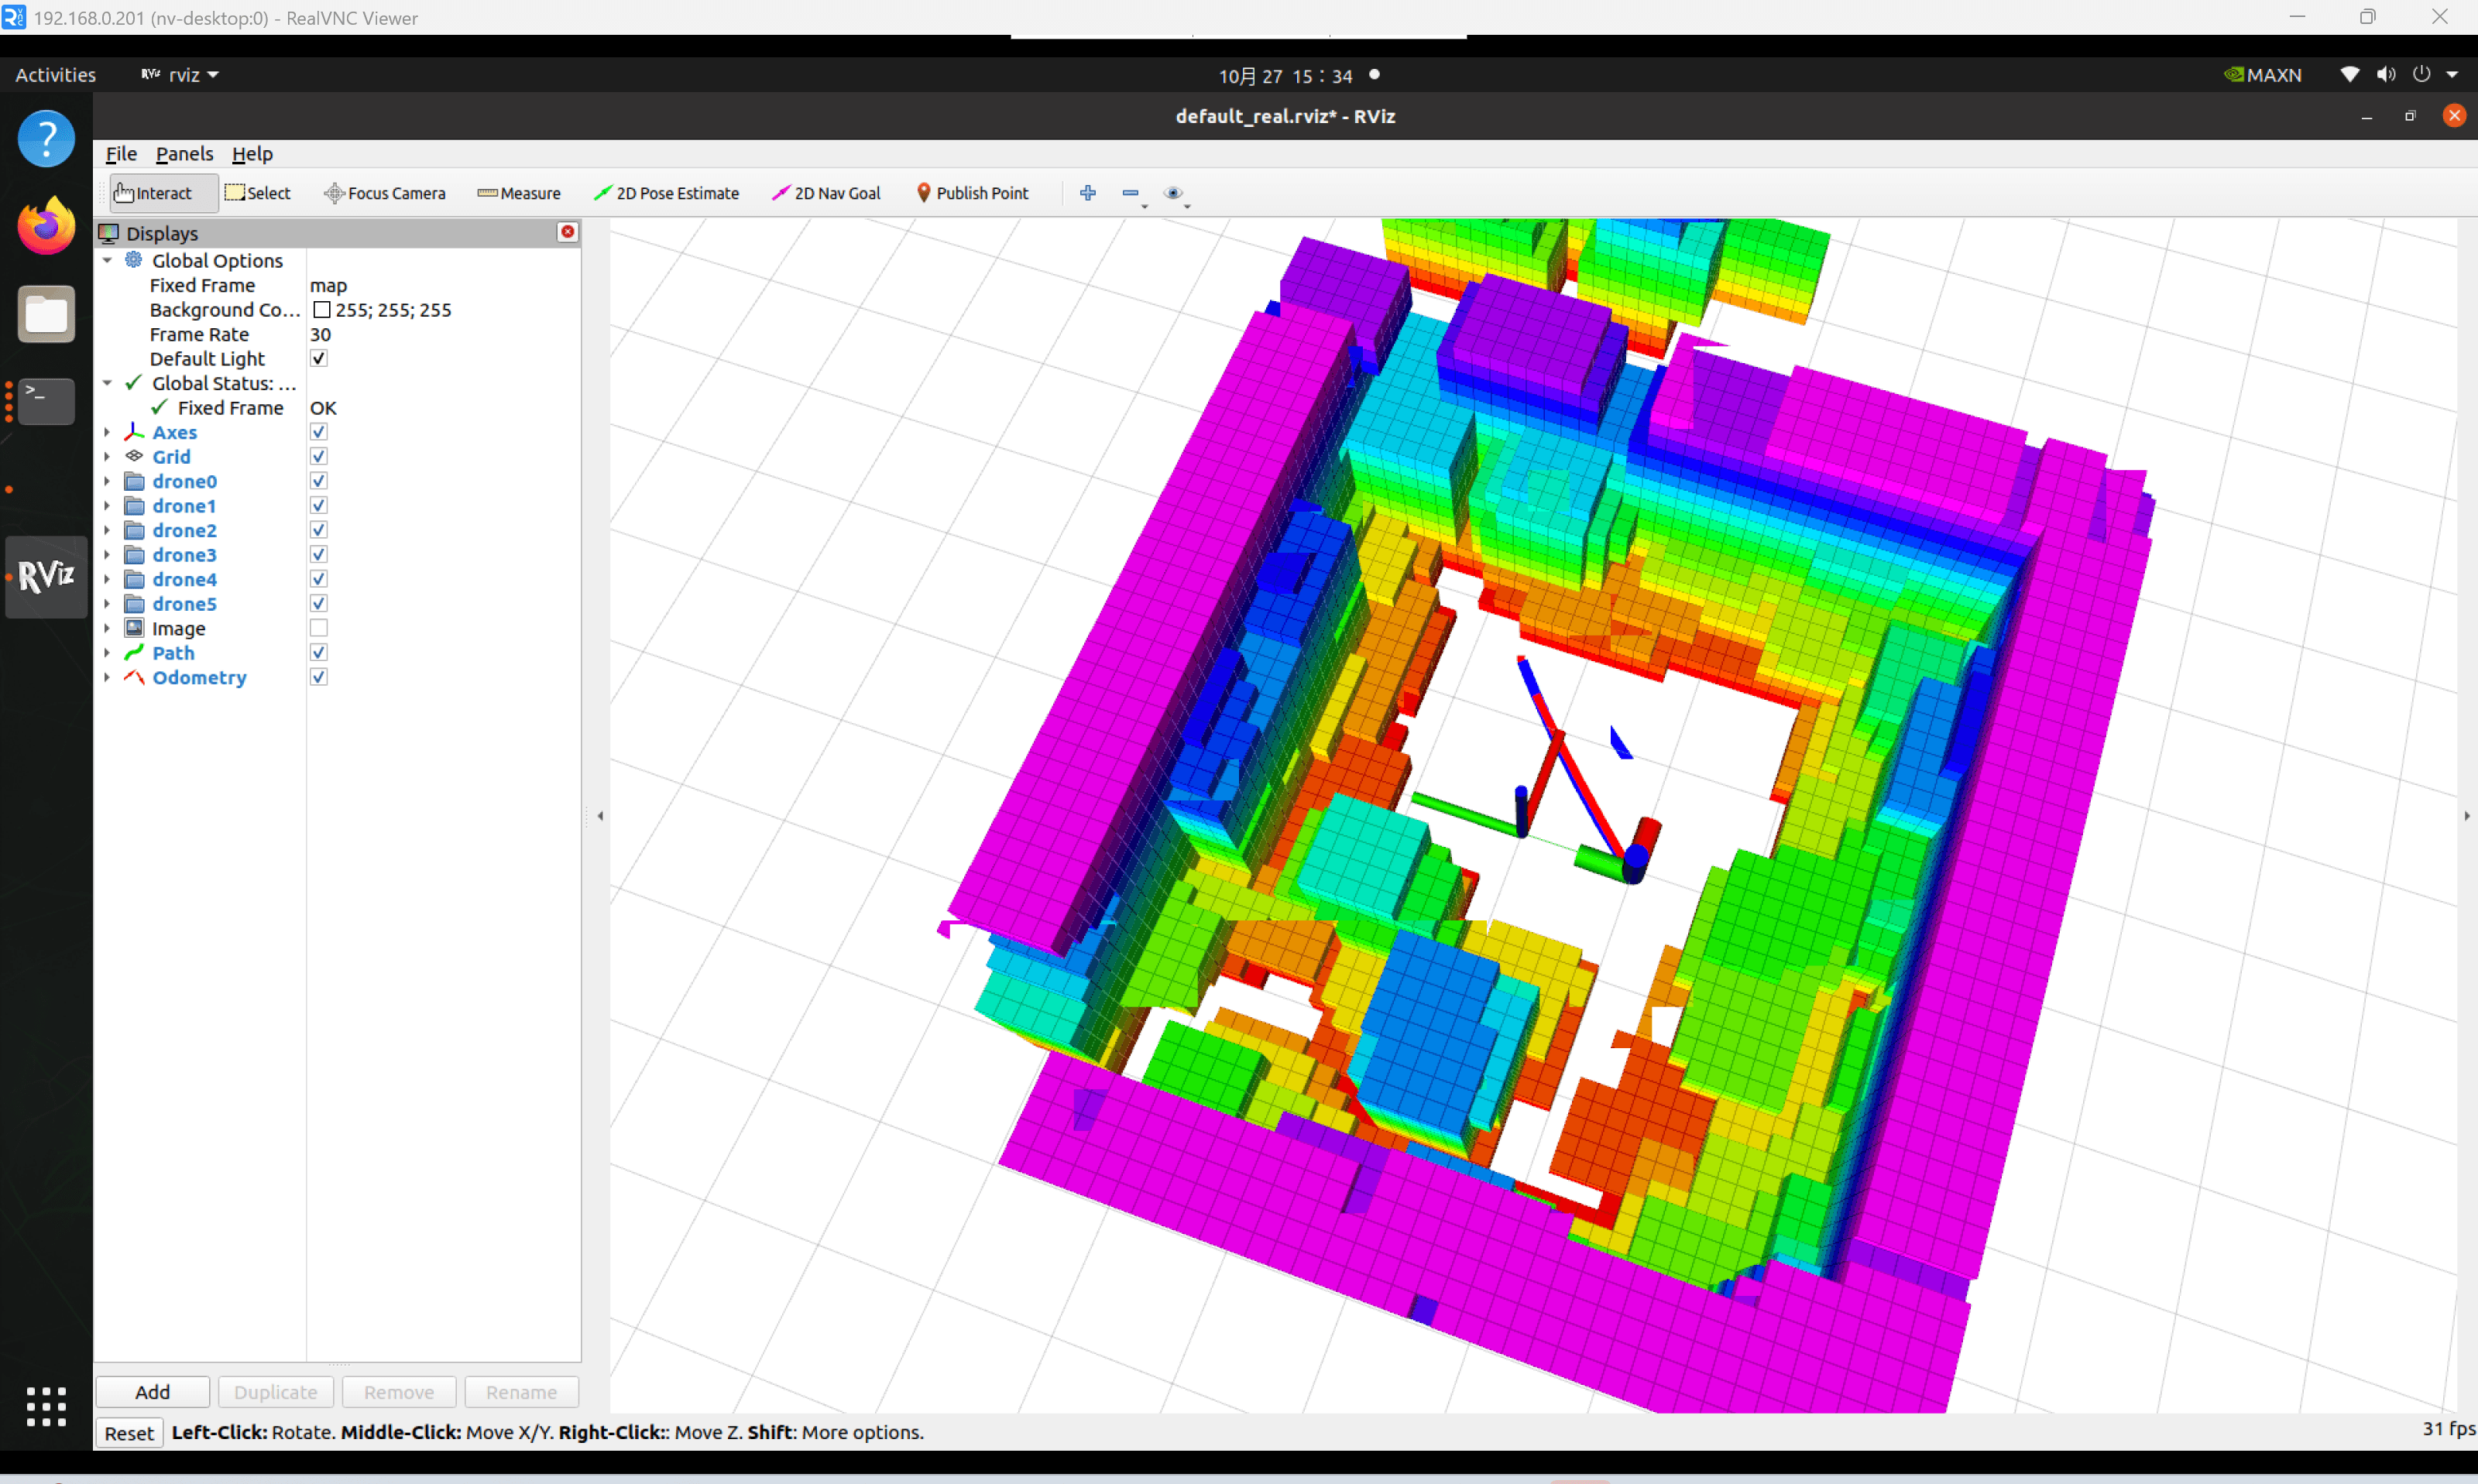
将无人机放置在地面上启动。 EGO 成功启动后的界面如下图所示:
通过 VNC 远程连接机载电脑或直接连接显示器时的画面:
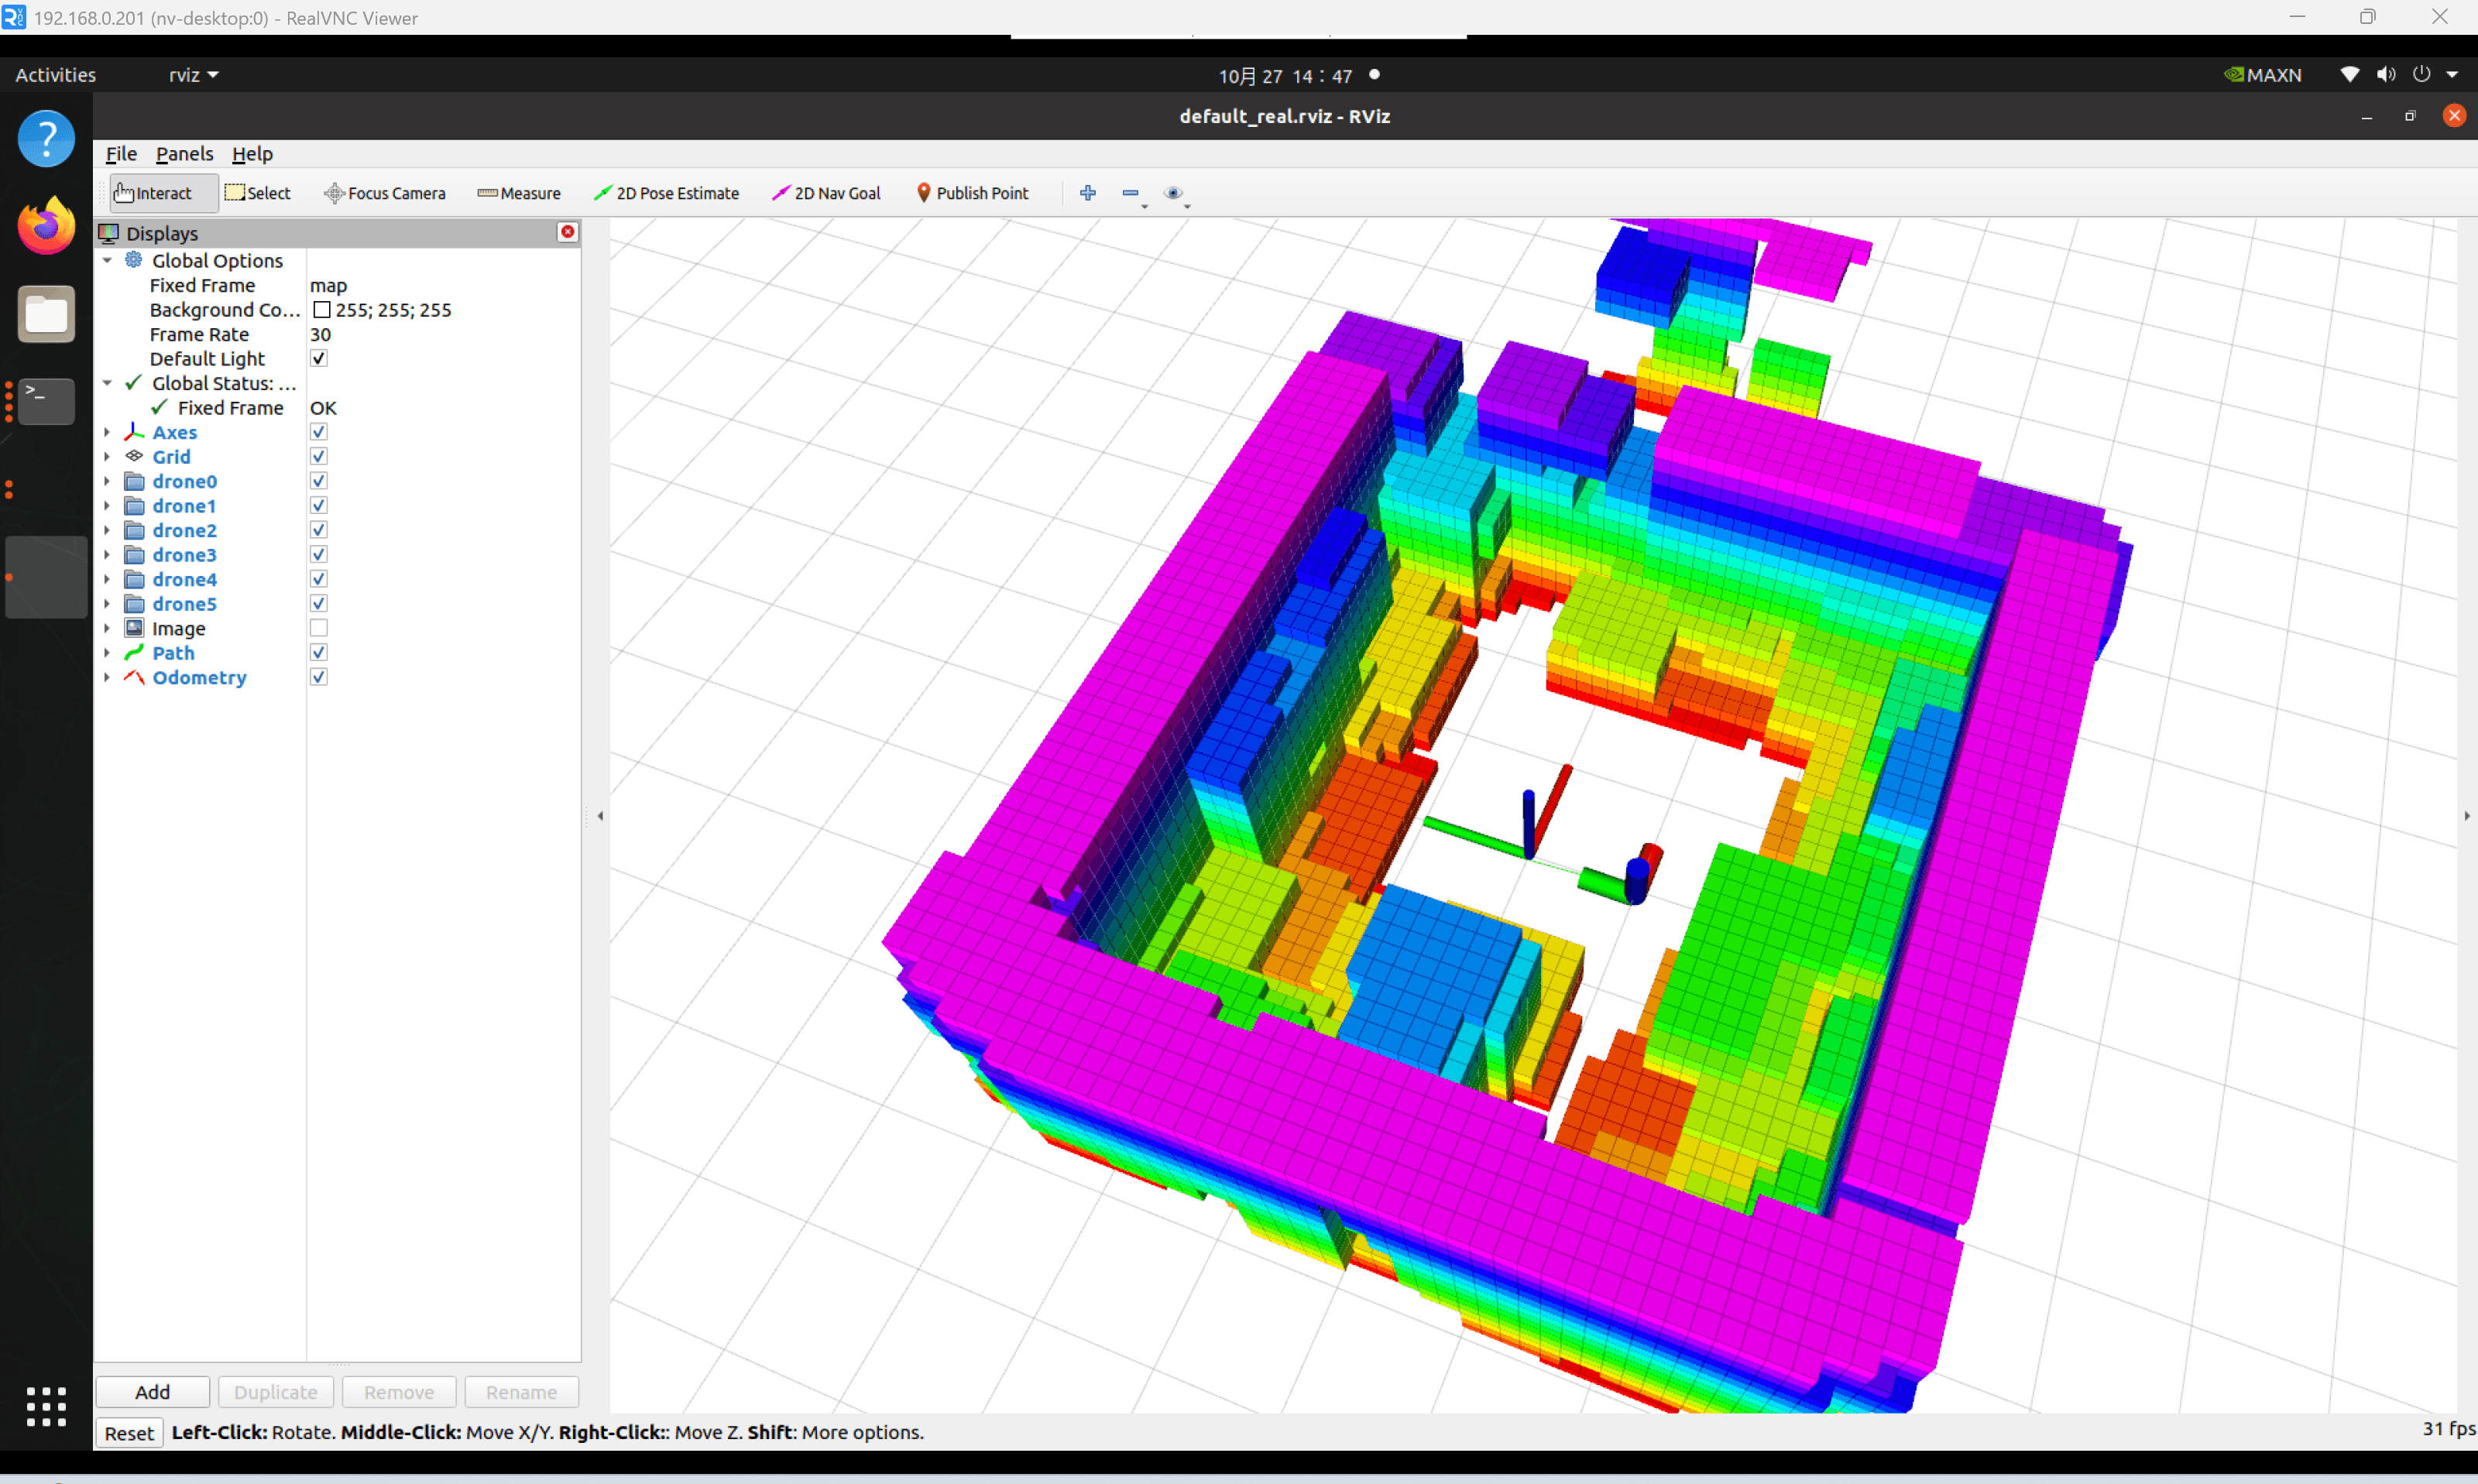
fcu_core_v2 的 RViz 界面:
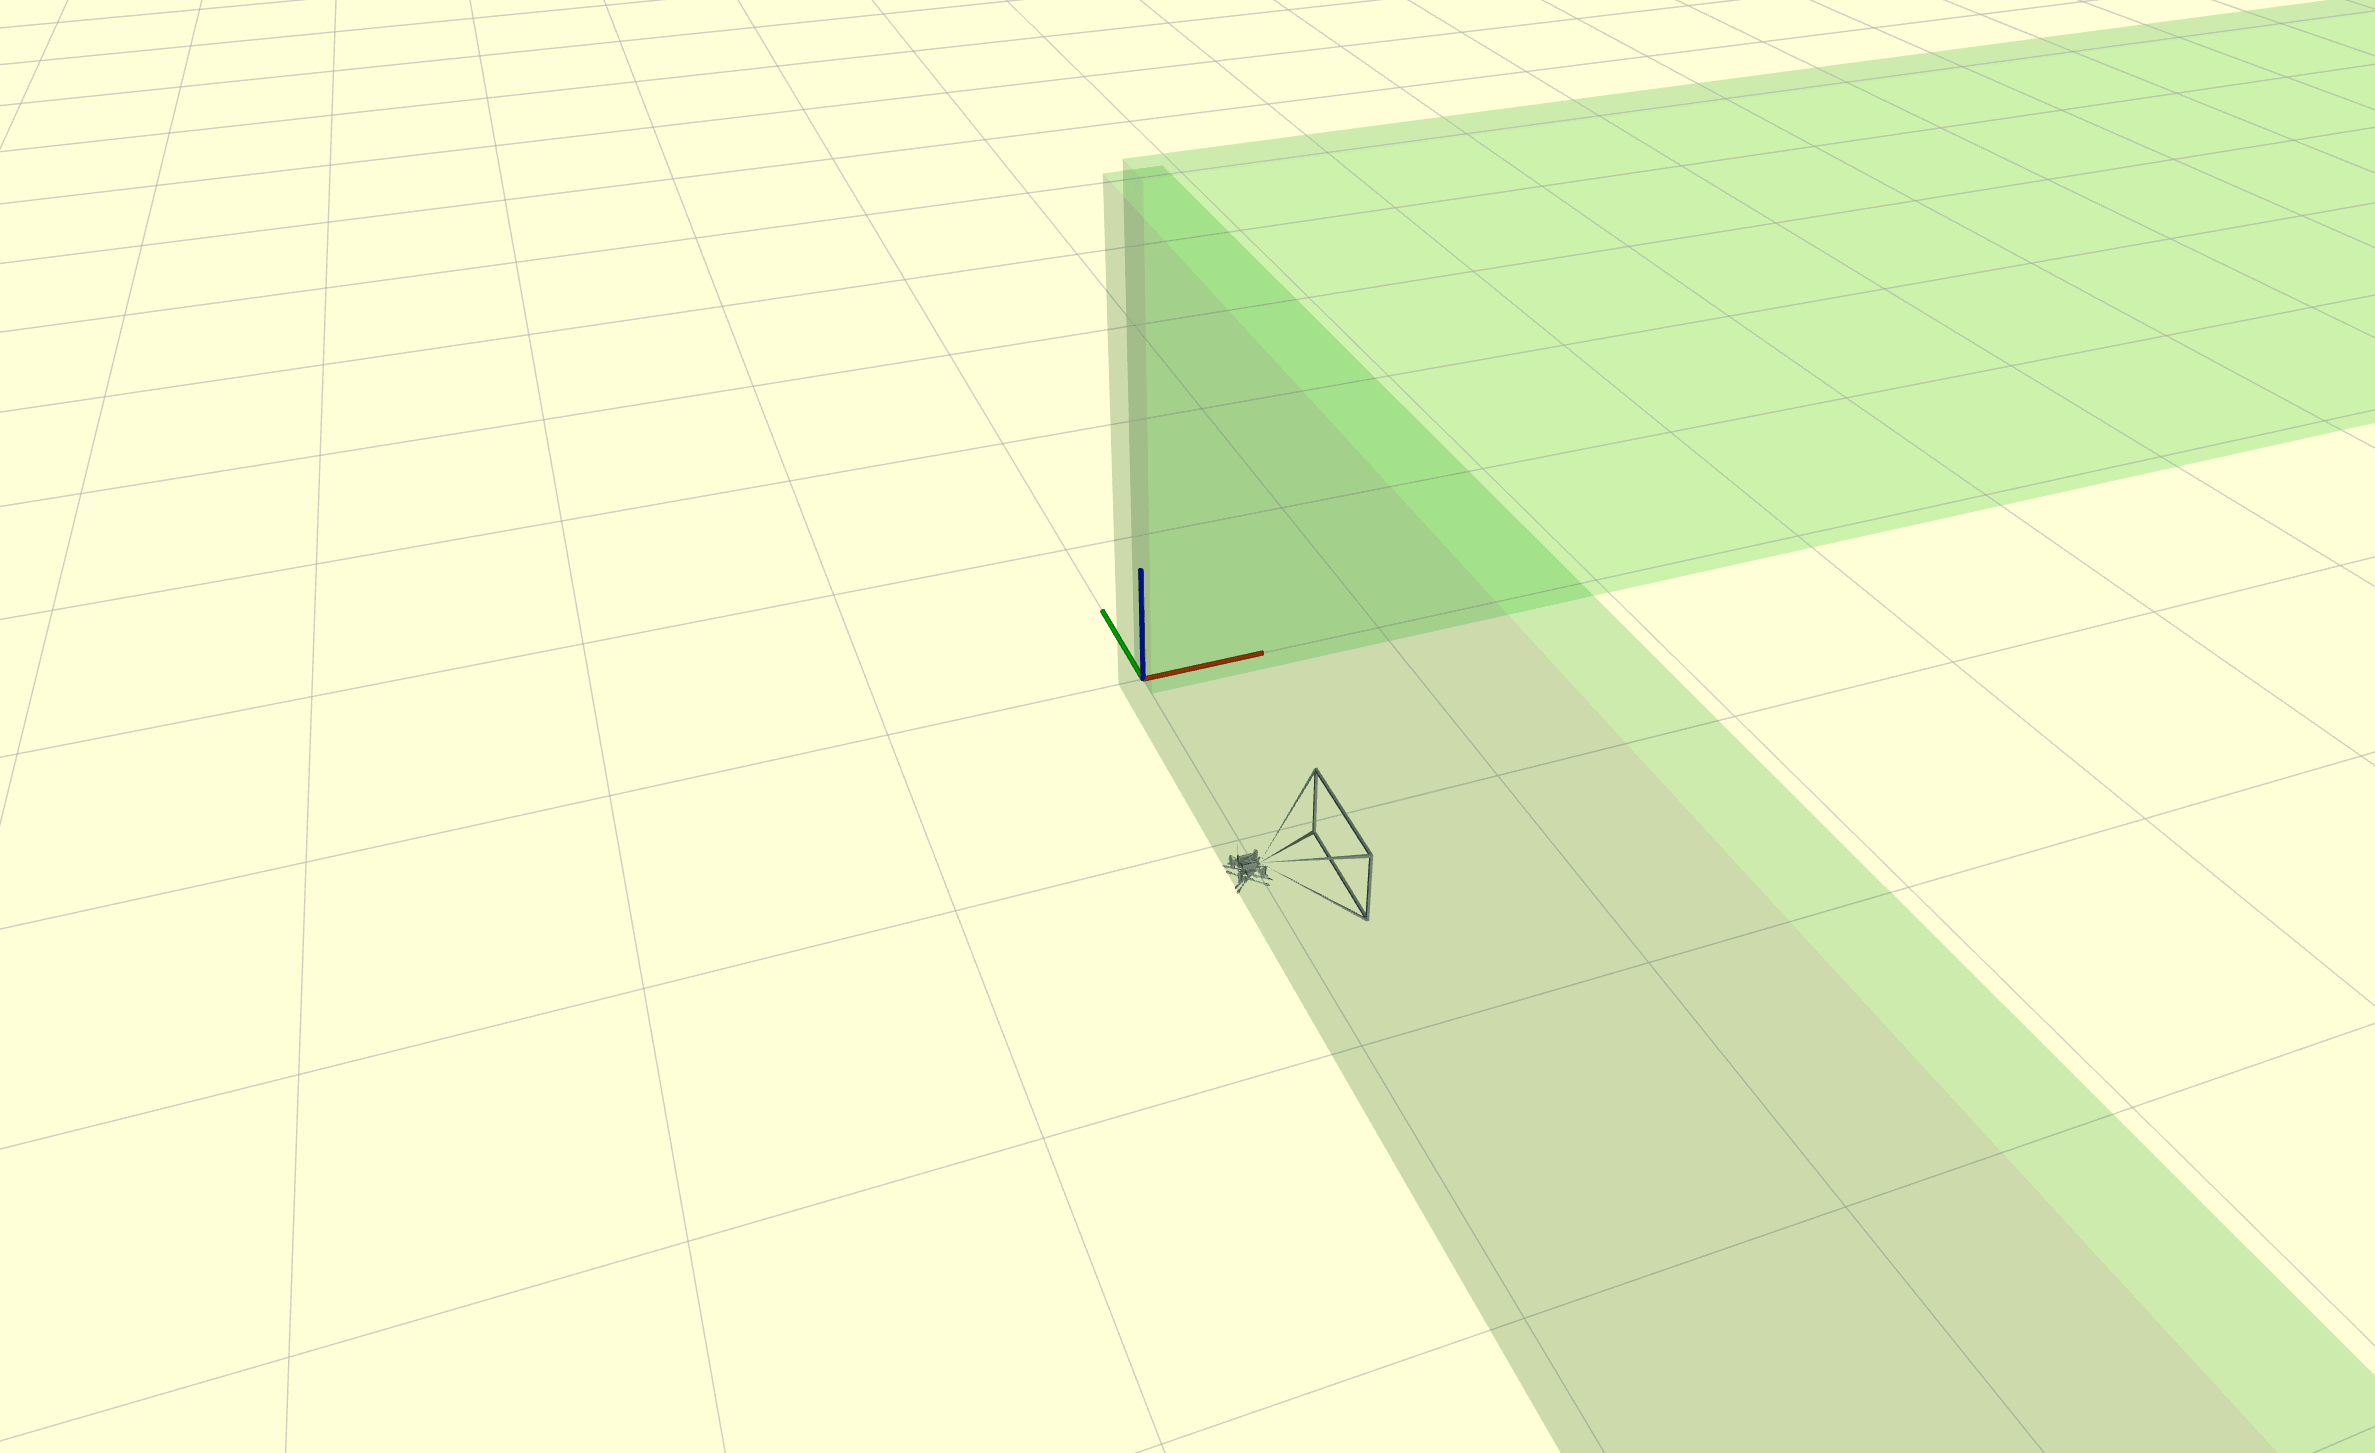
- 轨迹测试
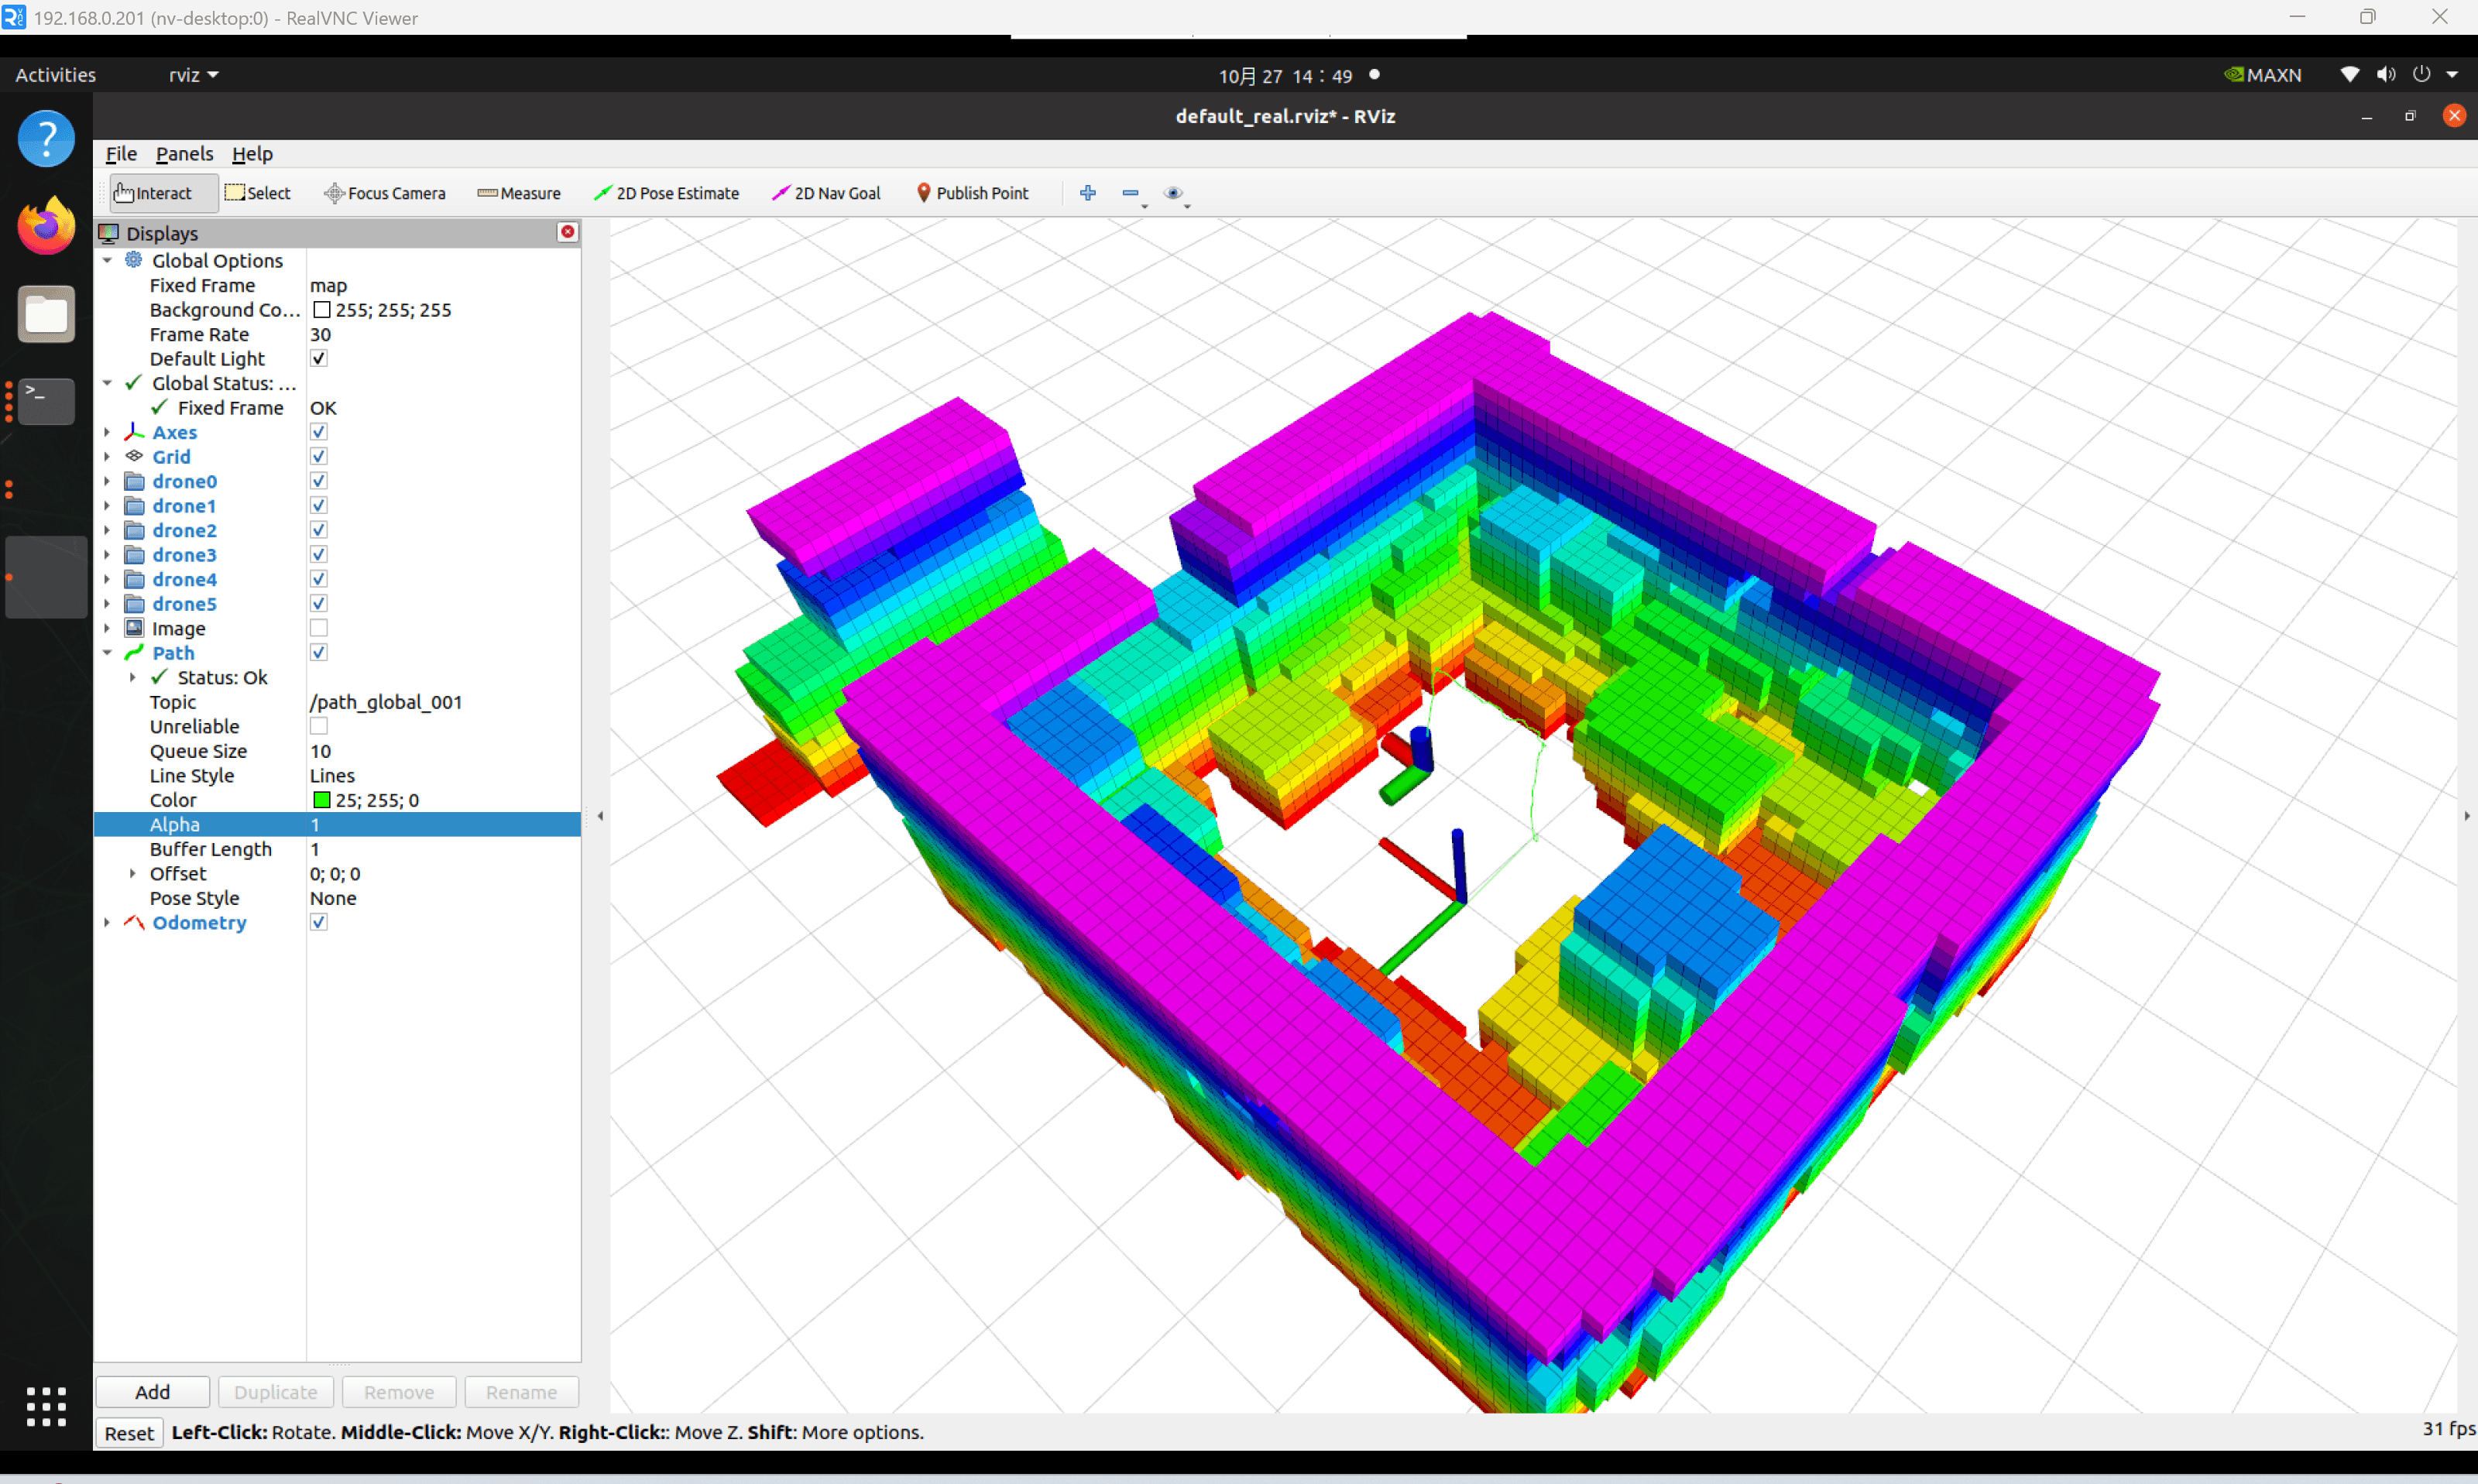
确认 SLAM 初始化完成且定位正常后,提起无人机,移动一段距离后放回地面,并检查显示轨迹是否与实际运动一致。初始化完成前不得触碰或移动无人机。正常轨迹如下图所示:
- 规划测试
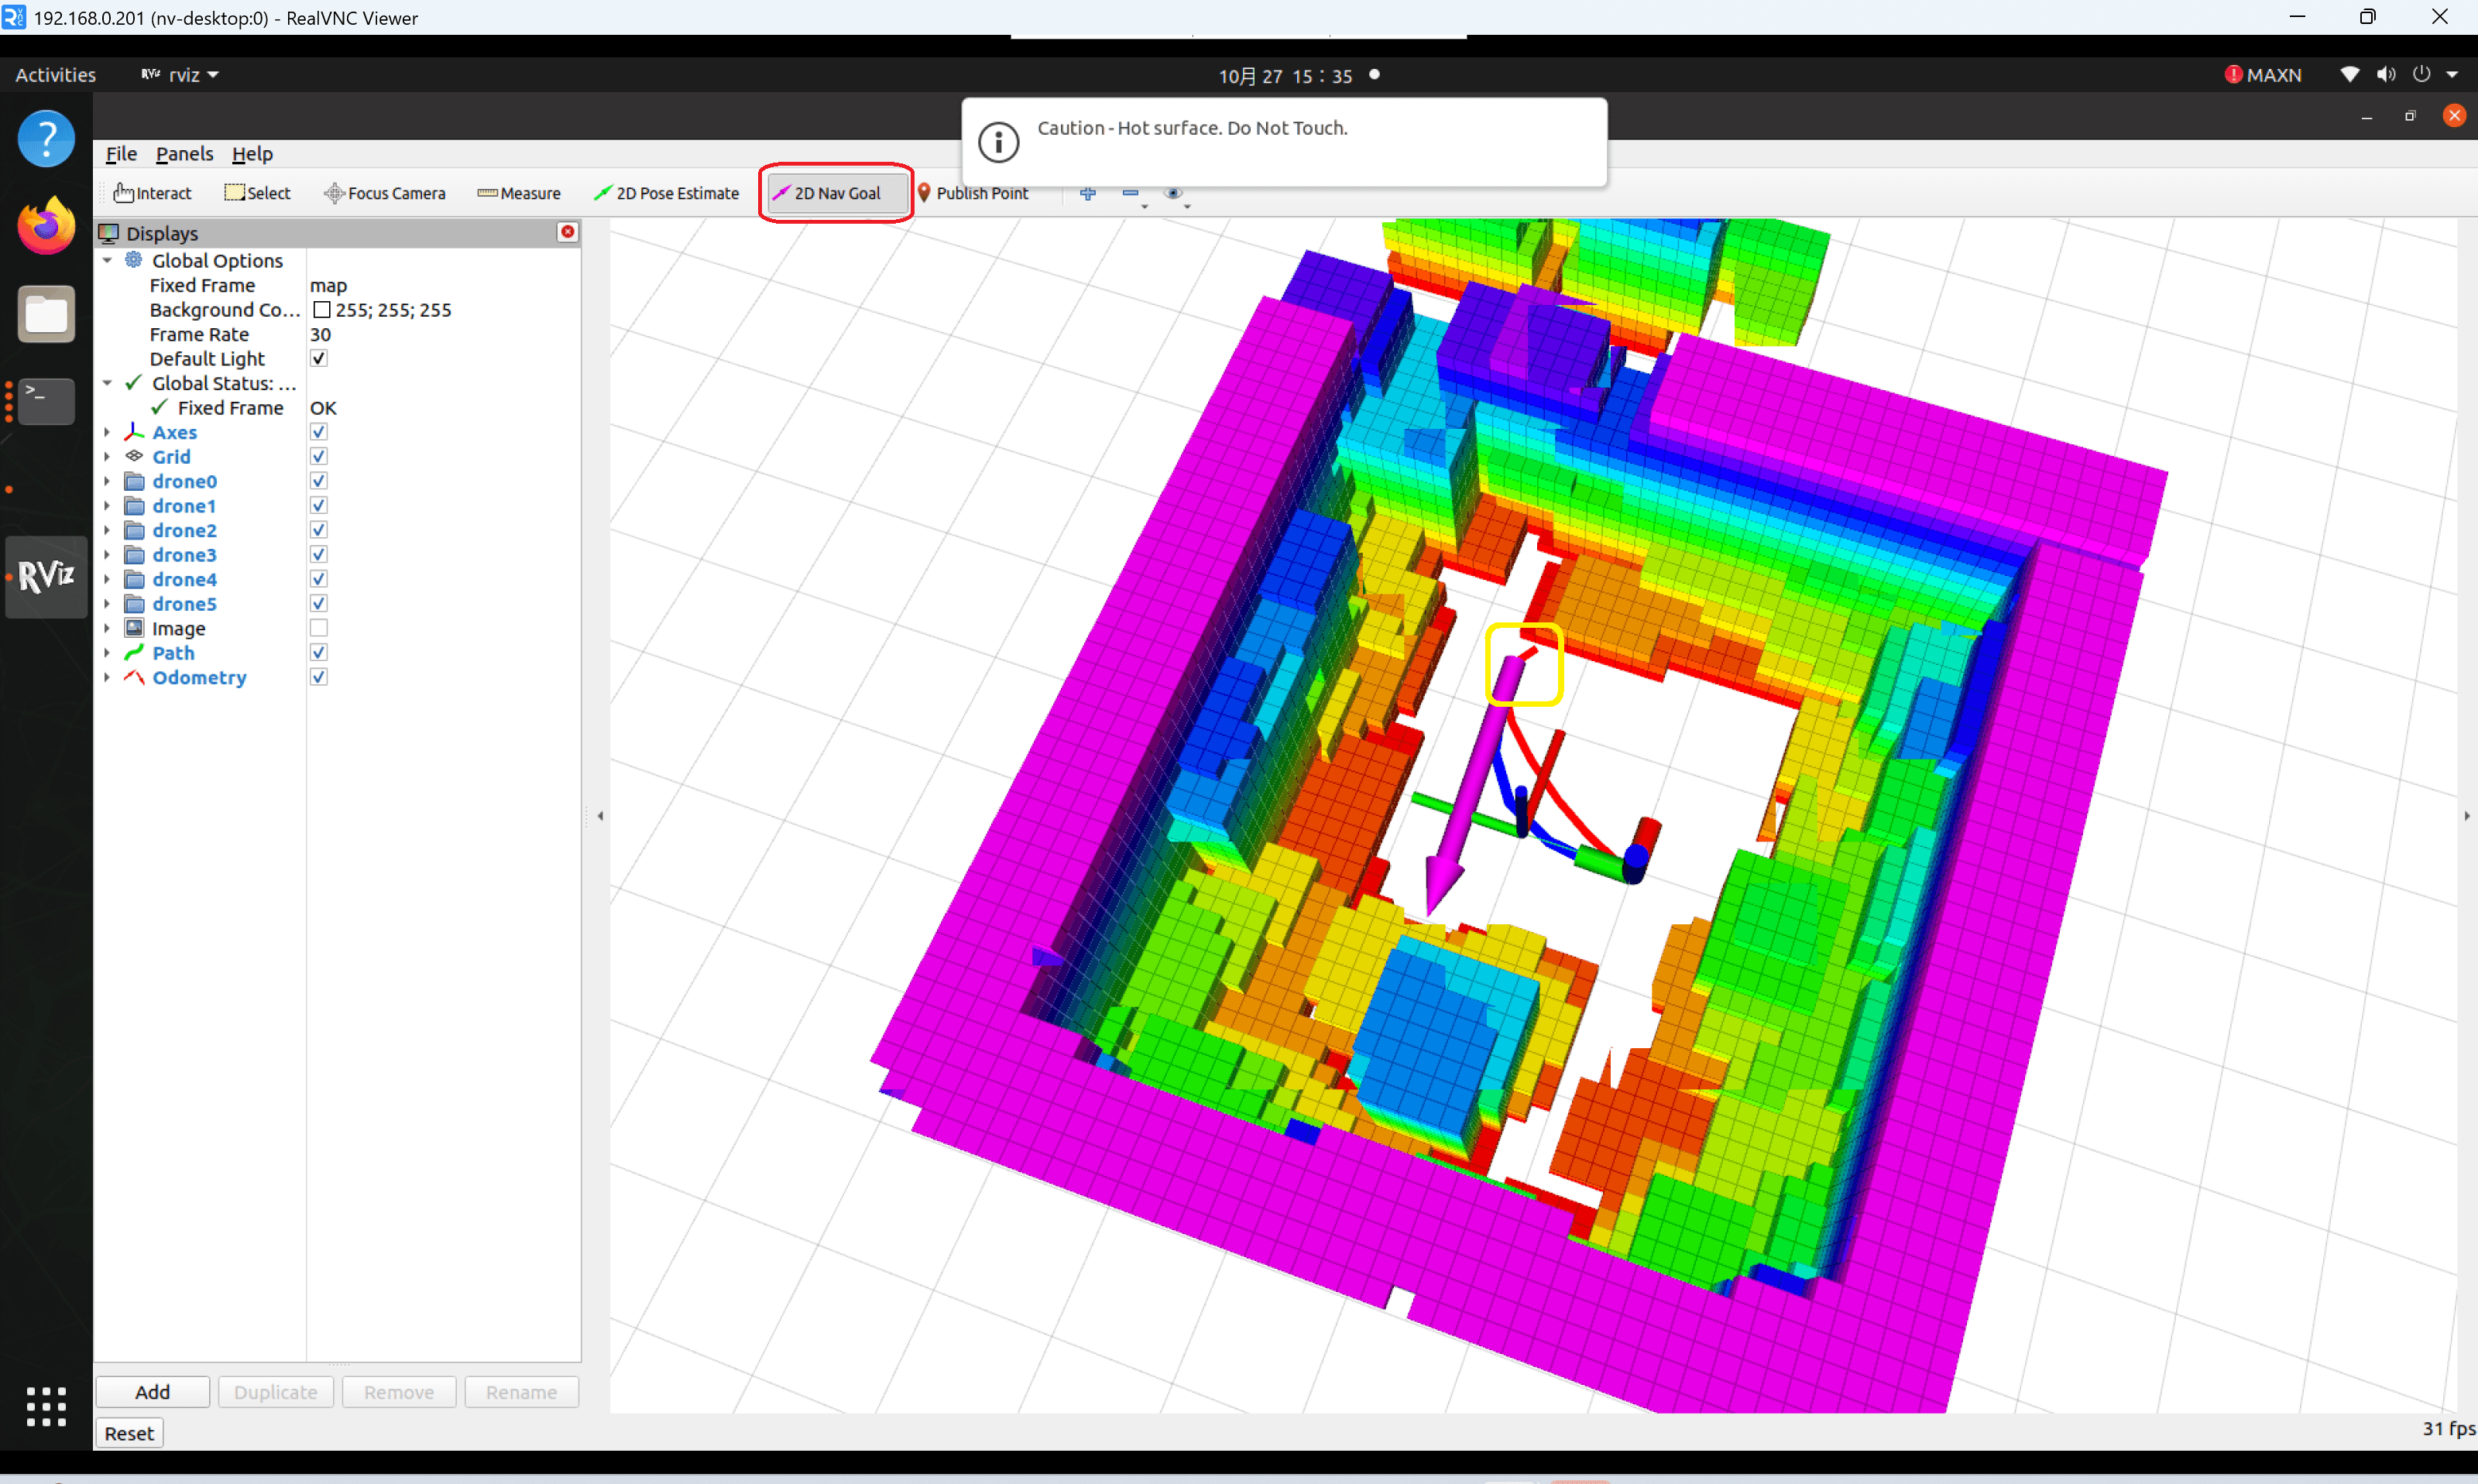
使用 2D Nav Goal 工具发布目标点,检查是否生成规划轨迹。正常规划结果如下图所示:
- 连接无人机:在虚拟机中进入
ros_ws目录,打开终端并执行以下命令:
catkin_make
source ./devel/setup.bash
随后运行 ROS 程序:
roslaunch fcu_core fcu_core.launch
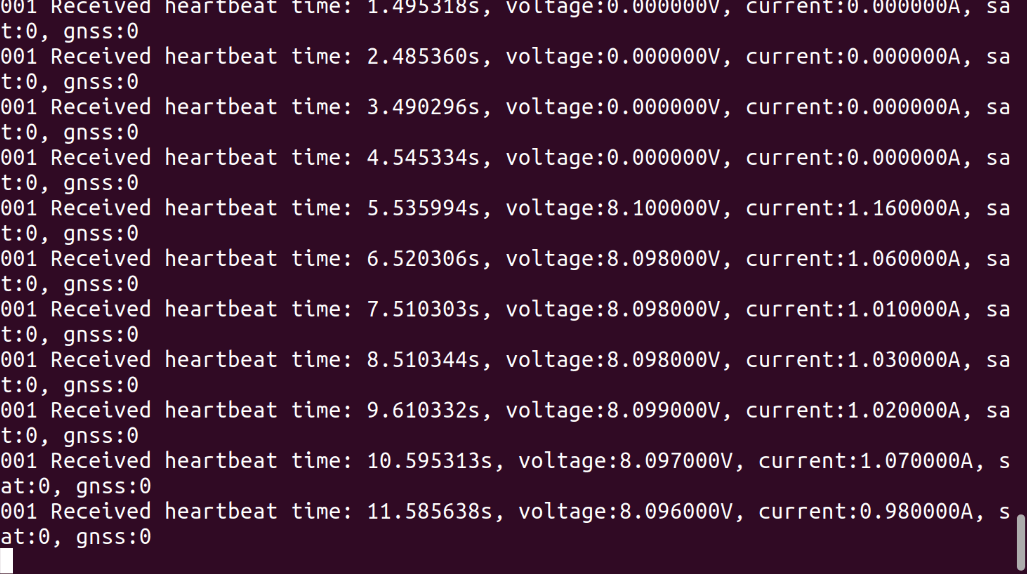
终端显示以下信息时,表示已收到心跳包,连接成功。
飞行测试
飞行前准备
确保起点和终点周围 1 m 范围内无障碍物,并确认 SLAM 定位正常;定位异常时,不允许解锁。
飞行测试注意以下事项:
- 无人机必须在地面上通电启动,不得在桌面启动后再移至地面。
- 从无人机通电至 SLAM 启动完成期间,不得触碰无人机。启动完成后方可移动无人机,且不得用手掌大面积遮挡激光雷达的扫描区域。
- 可通过以下方式检查 SLAM 是否完成启动:
- 使用连接至机载电脑的显示器查看地图。无人机通电后,界面出现稳定的 EGO 地图,表示启动完成。
- 通过 VNC 远程桌面查看地图。界面出现稳定的 EGO 地图,表示启动完成。
- 使用手机 App 连接无人机。当气压高度由 0 变为 -0.1 时,表示 SLAM 启动完成。随后应核对全局坐标的 x、y 值是否接近 0,以确认 SLAM 工作正常。
- 在远程电脑的 ROS 环境中订阅
odom_global_001话题。当 z 值由 0 变为 -0.1 时,表示 SLAM 启动完成。随后应核对 x、y 值是否接近 0,以确认 SLAM 工作正常。
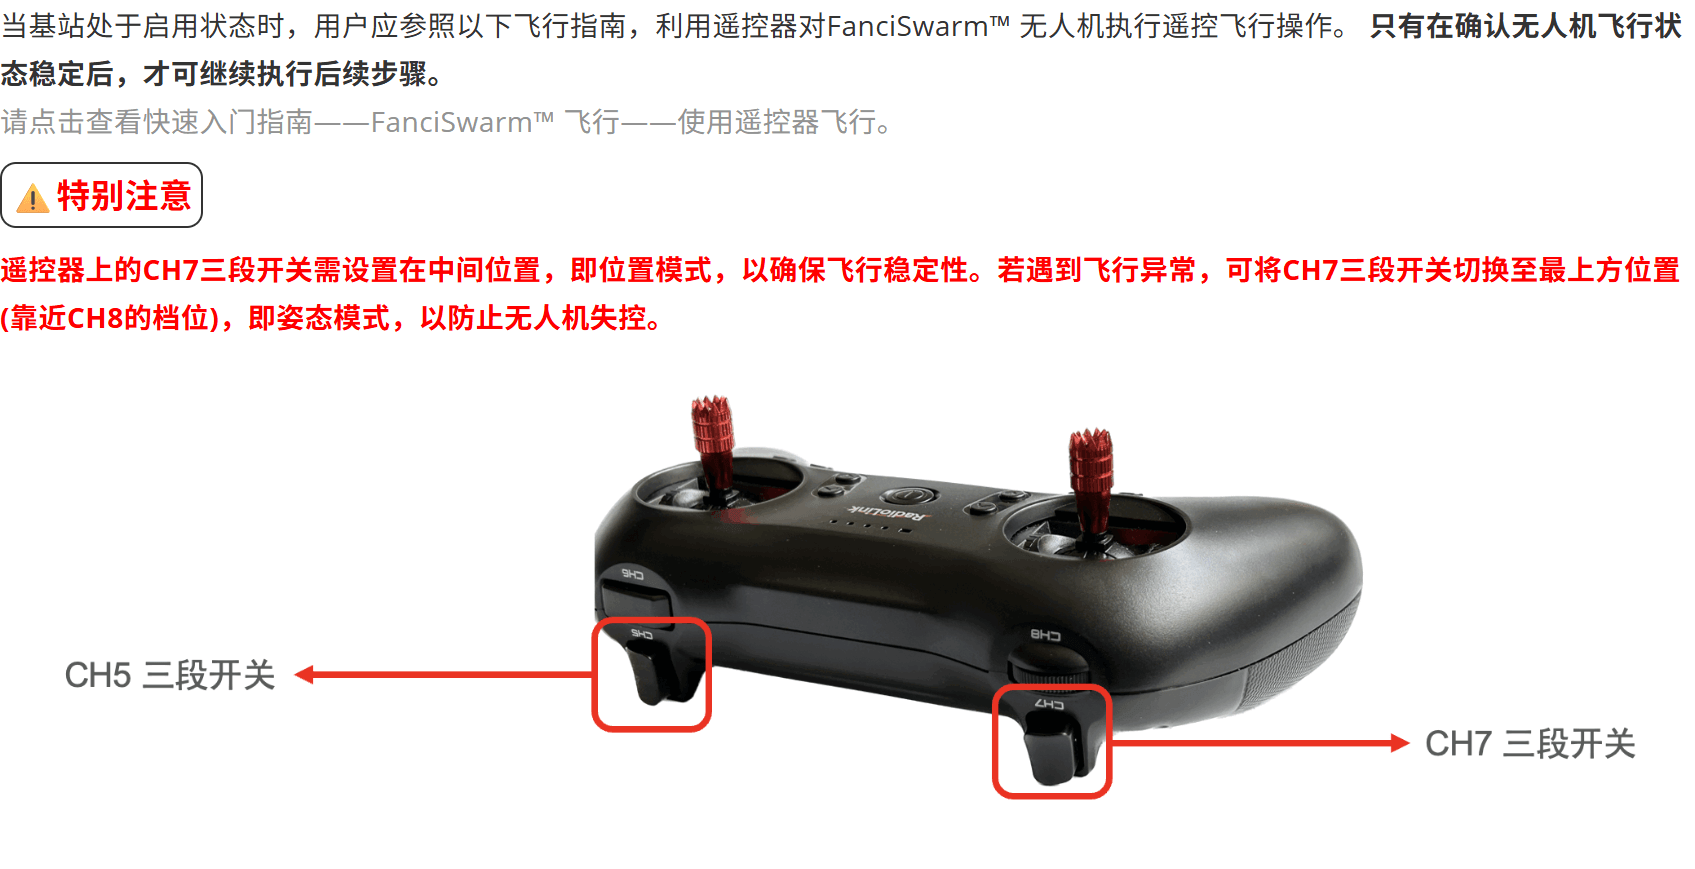
完成上述检查并确认定位正常后,继续进行航点设置和解锁检查。若仅连接远程电脑上的 ROS 程序,未连接遥控器,则默认使用电脑控制模式。若同时连接机载电脑和遥控器,需注意:CH7 位于中间挡位时,无人机由遥控器控制;CH7 位于下方挡位时,无人机由电脑控制。
遥控器设置
熟悉 RViz 插件操作
飞行测试前,请先阅读 rviz_plugin 的使用,熟悉航点设置、轨迹执行及基础控制按钮。
确认无人机连接
确认系统测试中的 ROS 程序仍在运行,且无人机通信正常。若程序已退出,请在虚拟机中进入 ros_ws 目录,打开终端并执行以下命令;若程序已在运行,无需重复启动。
catkin_make
source ./devel/setup.bash
随后运行 ROS 程序:
roslaunch fcu_core fcu_core.launch
设置航点
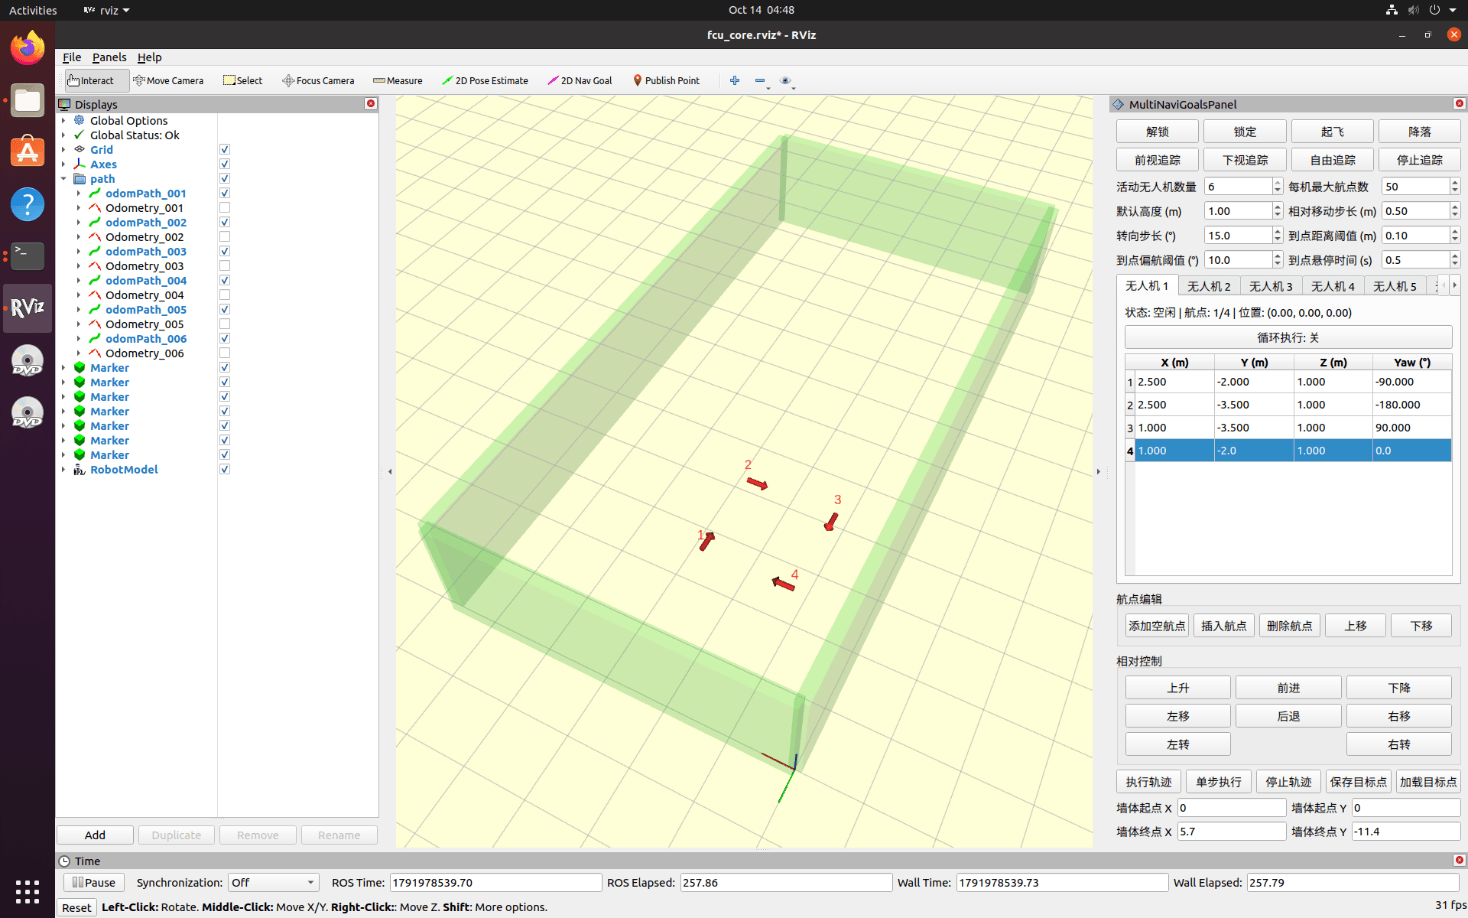
本节采用单次执行方式,请将 循环执行 设为 关;该设置同时作用于所有活动无人机。
在 RViz 插件中选择 无人机 1,在其航点列表中设置四个航点,构成方形轨迹,如下图所示。图中坐标仅为示例,请根据实际坐标原点、坐标轴方向及场地范围设置航点。
无人机解锁
(1)已启用 SLAM 定高的机型
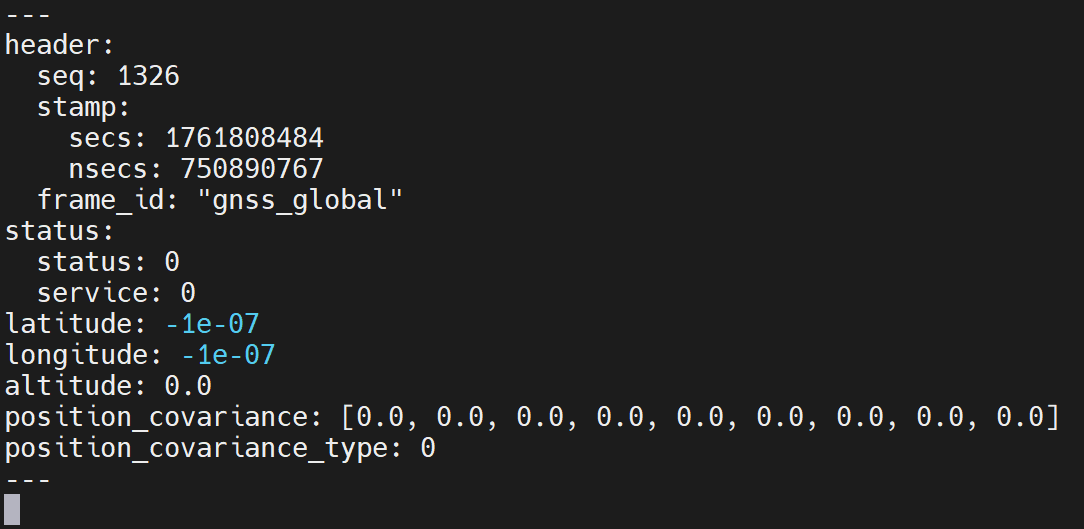
可通过 global_gnss_001 话题中的状态数据判断 SLAM 是否正常启动。
在终端中执行 rostopic echo /fcu_bridge_001/global_gnss_001,查看话题内容并判断 SLAM 启动状态。
未启动或启动异常:
 正常启动:
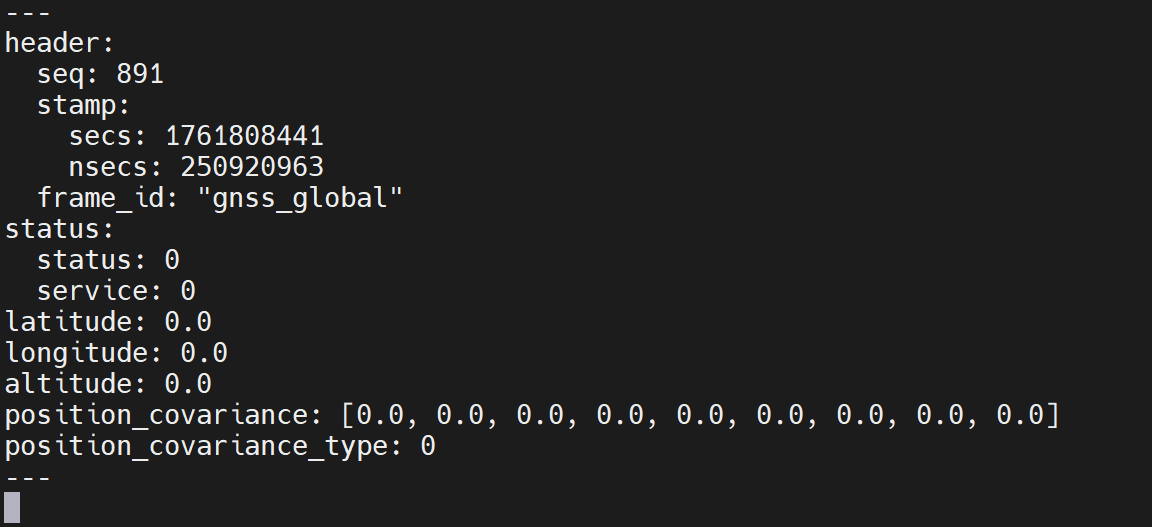
(2)未启用 SLAM 定高的机型(默认使用激光定高) FanciSwarm 无人机启动提示音结束后,将无人机垂直提起至离地超过 1 m,再放回地面,此操作执行一次即可。激光测距正常后才允许解锁;否则,系统会发出连续报警音,固件保持锁定,不允许起飞。
完成上述检查后,点击 RViz 插件中的 解锁 按钮。
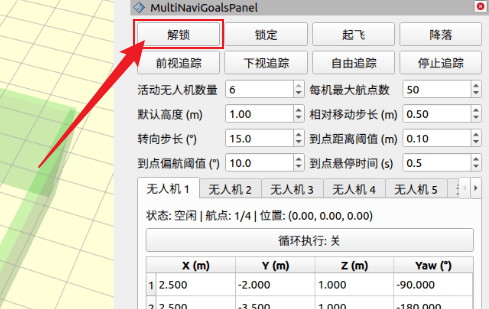
此时,Mcontroller 右侧的 LED 绿灯点亮,并响起启动提示音。FanciSwarm™ 无人机完成解锁。
起飞
确认无人机已解锁后,点击 RViz 插件中的 起飞 按钮。
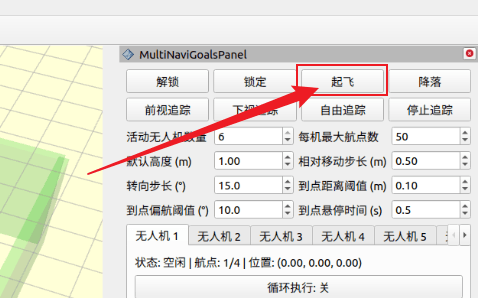
此时,FanciSwarm™ 无人机上升至 FanciSwarm App 中设置的起飞高度并悬停。
执行航点
点击 RViz 插件中的 执行轨迹 按钮。
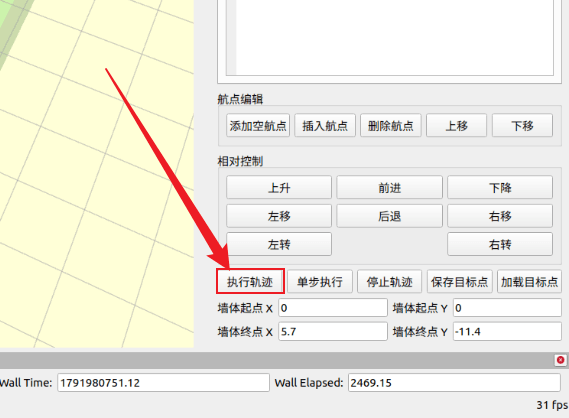
此时,FanciSwarm™ 无人机按航点列表顺序执行方形轨迹。
降落
确认无人机已完成最后一个航点并保持悬停后,点击 RViz 插件中的 降落 按钮。
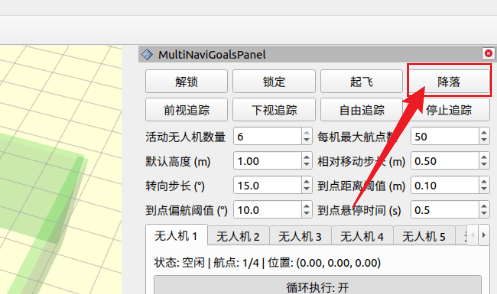
此时,FanciSwarm™ 无人机开始下降,随后着陆。
锁定无人机
确认无人机已着陆后,点击 RViz 插件中的 锁定 按钮。
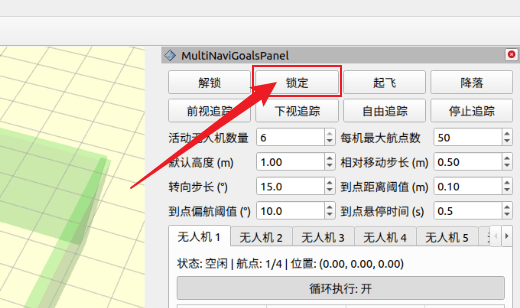
此时,FanciSwarm™ 无人机的电调指示灯熄灭,同时,Mcontroller 右侧的 LED 绿灯熄灭、LED 红灯点亮。FanciSwarm™ 无人机完成锁定。
关闭无人机
FanciSwarm™ 无人机锁定后,如果不继续飞行,请及时关闭无人机,并断开电池连接,以减少电量消耗。
激光雷达 SLAM 单机飞行流程完成。